
 微信公众号
 抖音号
 官方B站号
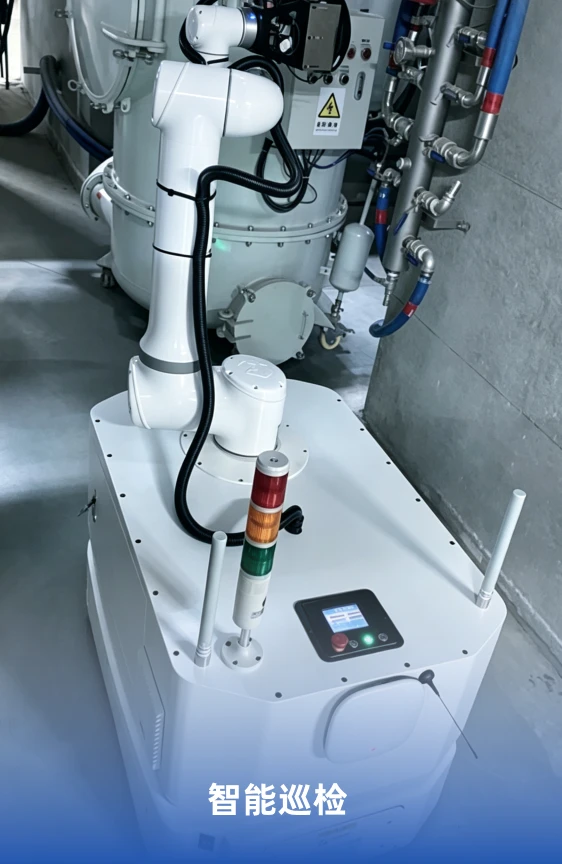
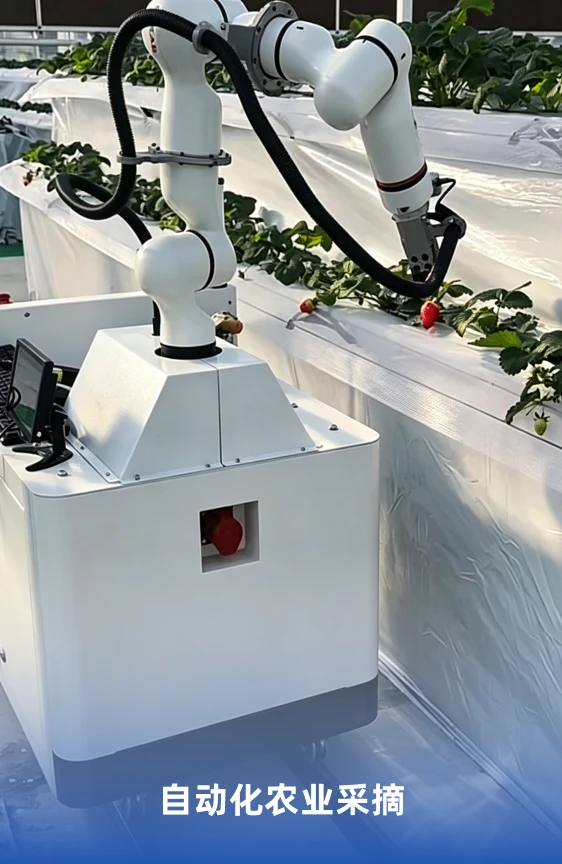
| 参数类别 | 10kg负载值/描述 | 5kg负载值/描述 | 单位/备注 | |
|---|---|---|---|---|
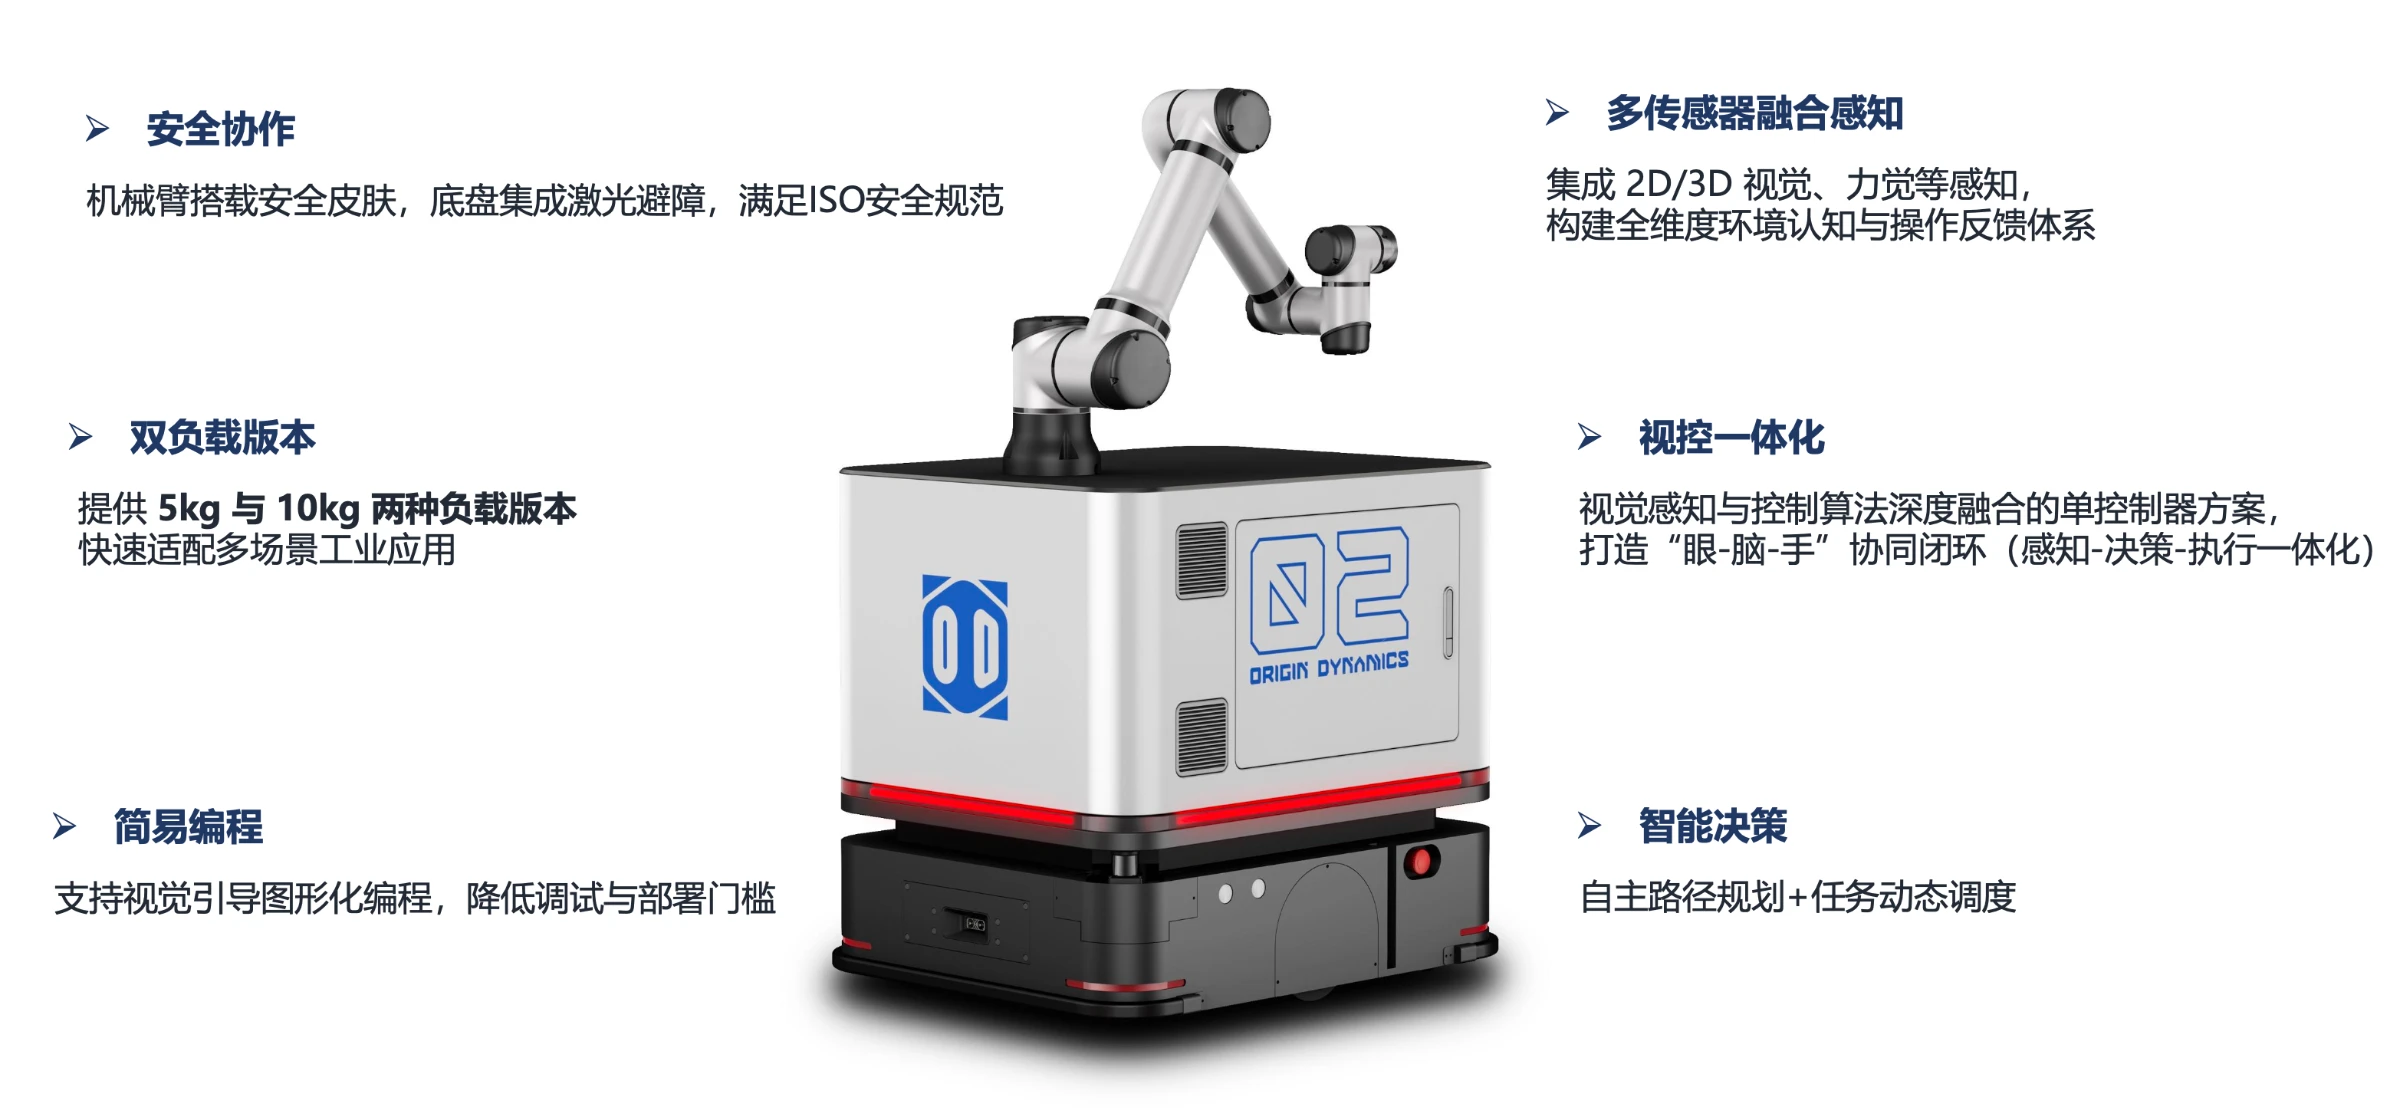
| 基本参数 | 外形尺寸(L×W×H) | 约1000×650×300 (底盘+机械臂伸展状态) | 约1000×650×300 (底盘+机械臂伸展状态) | mm |
| 自重 | 220 | 200 | kg | |
| 额定负载(机械臂) | 10 | 5 | kg | |
| 工作半径 | 900 | 1300 | mm | |
| 运动性能 | 最大移动速度(额定负载) | 1.2(底盘) | 1.2(底盘) | m/s |
| 机械臂最大直线速度 | 2.0 | 2.0 | m/s | |
| 机械臂重复定位精度 | ±0.03 | ±0.02 | mm | |
| 定位导航 | 导航方式 | 激光SLAM、二维码融合导航 | 激光SLAM、二维码融合导航 | - |
| 定位精度 | ±5 | < 1.5s | s | |
| 电源系统 | 电池类型/电压 | 磷酸铁锂/48V | 磷酸铁锂/48V | - |
| 电池容量 | 60 | 60 | Ah | |
| 续航时间 | 6-8 | 6-8 | h | |
| 充电时间 | ≤2小时 | ≤2小时 | h | |
| 安全防护 | 防护配置 | 前/后激光避障、触边碰撞检测、 急停按钮(底盘)+安全皮肤(机械臂) | 前/后激光避障、触边碰撞检测、 急停按钮(底盘)+安全皮肤(机械臂) | - |
| 控制与通信 | 控制方式 | 自动、手动、遥控(底盘); PC/平板/示教器(机械臂) | 自动、手动、遥控(底盘); PC/平板/示教器(机械臂) | - |
| 网络通信 | WiFi 2.4G/5G、5G扩展(底盘); EtherNet/IP、TCP/IP、Modbus TCP(机械臂) | WiFi 2.4G/5G、5G扩展(底盘); EtherNet/IP、TCP/IP、Modbus TCP(机械臂) | - | |
| 传感器配置 | 标准3D相机 | P400结构光3D相机 | P400结构光3D相机 | 选型号见配置表 |
| 选配六维力传感器 | 量程±250N(力)/±24Nm(力矩) 分辨率0.2N/0.05Nm | ±100N / ±10Nm | 支持柔顺操作 | |
| 选配Realsense相机 | 用于VLA等应用 | 用于VLA等应用 | - | |
| 选配2D相机 | 根据项目需求适配 | 根据项目需求适配 | 用于检测、2D定位等任务 |
| 传感器类型 | 型号/描述 | 安装位置 | 主要功能 |
|---|---|---|---|
| 标准3D相机 | P400结构光3D相机 精度±0.1mm@0.5m | 机械臂末端 | 近距离高精度定位、识别、引导 |
| 选配 六维力传感器 | 量程±250N(力)/±24Nm(力矩) 分辨率0.2N/0.05Nm | 机械臂末端 | 实现力控、柔顺装配、精密打磨 |
| 具身应用相机 | Intel Realsense D405深度相机 | 底盘或环境固定点 | 提供全局视觉,支撑VLA等具身 模型训练与交互 |